
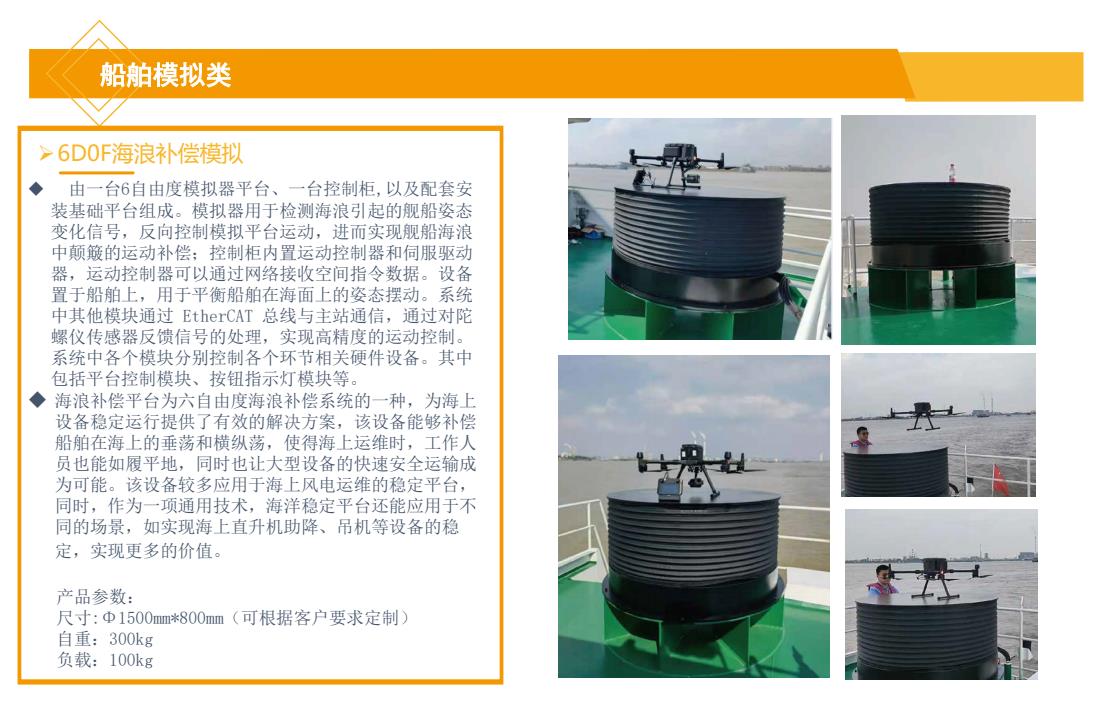
由一台6自由度模拟器平台、一台控制柜,以及配套安装基础平台组成。模拟器用于检测海浪引起的舰船姿态变化信号,反向控制模拟平台运动,进而实现舰船海浪中颠簸的运动补偿;控制柜内置运动控制器和伺服驱动器,运动控制器可以通过网络接收空间指令数据。设备置于船舶上,用于平衡船舶在海面上的姿态摆动。系统中其他模块通过 EtherCAT 总线与主站通信,通过对陀螺仪传感器反馈信号的处理,实现高精度的运动控制。系统中各个模块分别控制各个环节相关硬件设备。其中包括平台控制模块、按钮指示灯模块等。
海浪补偿平台为六自由度海浪补偿系统的一种,为海上设备稳定运行提供了有效的解决方案,该设备能够补偿船舶在海上的垂荡和横纵荡,使得海上运维时,工作人员也能如履平地,同时也让大型设备的快速安全运输成为可能。该设备较多应用于海上风电运维的稳定平台,同时,作为一项通用技术,海洋稳定平台还能应用于不同的场景,如实现海上直升机助降、吊机等设备的稳定,实现更多的价值。


 sales@bjhyyq.com
 河北省廊坊市大厂回族自治县智能硬件产业园H4
 15901242360(袁经理) 13681256872(刘经理)
